Pesquisador em Comando e Controle, Comunicação, Computação, Inteligência, Vigilância e Reconhecimento (C4ISR) e Gerente do Projeto C2.
Inteligência Aplicada
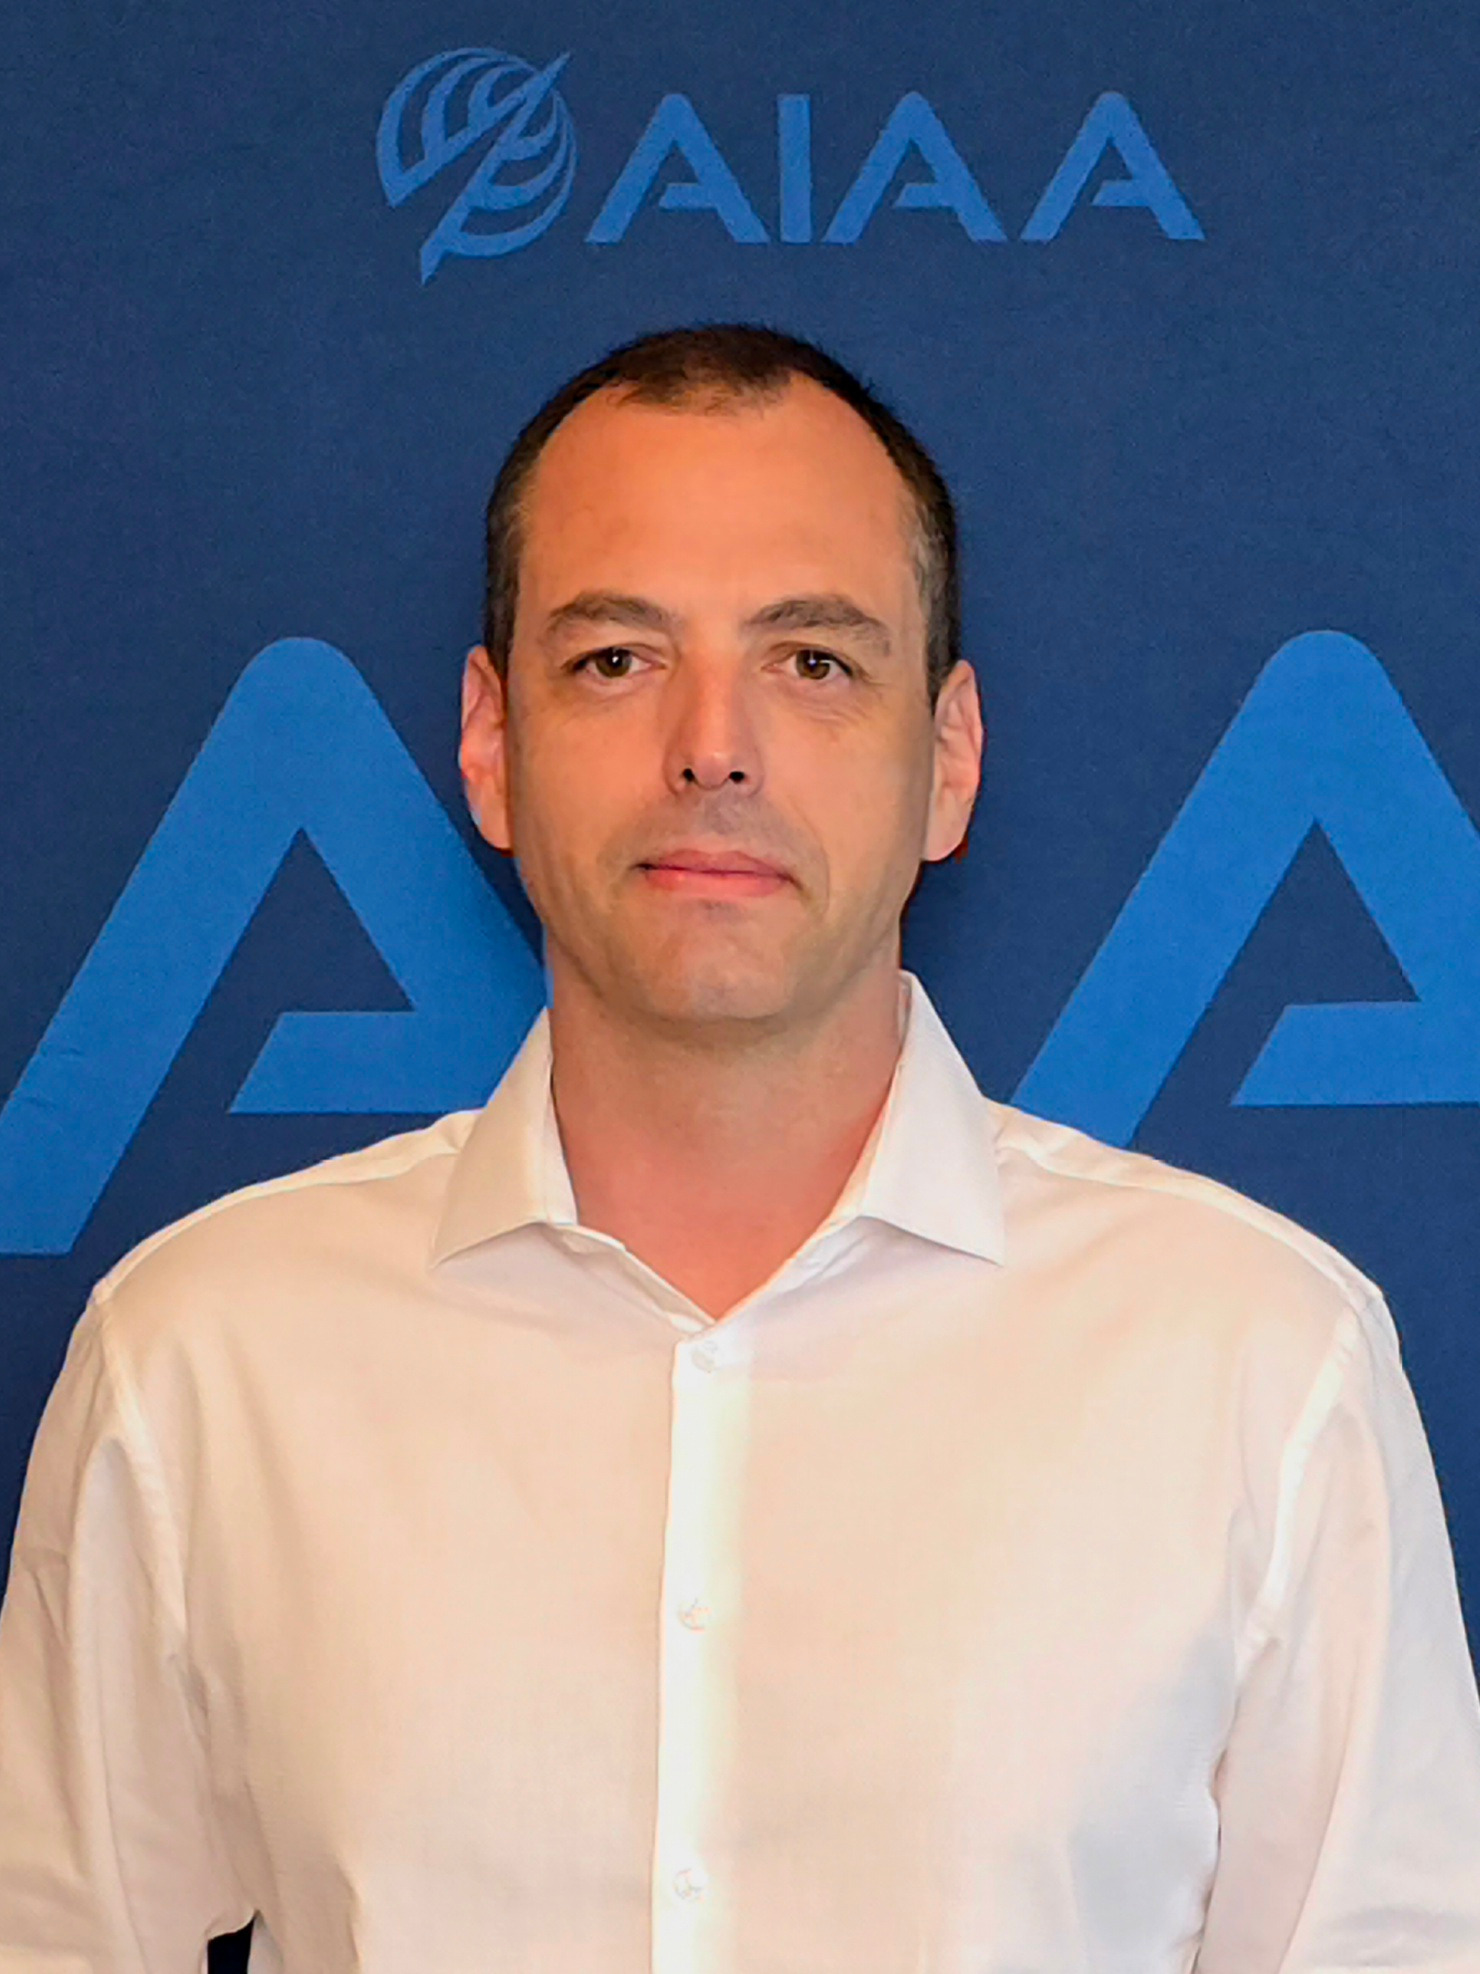
Gabriel Dietzsch
Engenheiro e pesquisador no Instituto de Estudos Avançados (IEAv), dedicado ao desenvolvimento de tecnologias de inteligência artificial para aplicações em C4ISR.
01 / SOBRE
Ciência aplicada à decisão.
Major Engenheiro da Força Aérea Brasileira, pesquisador da Divisão de C4ISR, do IEAv e doutorando em Computação Aplicada pelo INPE. Sua atuação reúne inteligência artificial, sensoriamento remoto, cartografia e sistemas de apoio à decisão.
Engenheiro Cartógrafo, Mestre em Engenharia da Computação (Geomática) e Doutorando em Computação Aplicada (Inteligência Artificial).
Fusão massiva de dados, visão computacional, consciência situacional e IA multimodal.
02 / PROJETOS E SOLUÇÕES
Projetos e soluções desenvolvidas.
O Projeto C2, do Instituto de Estudos Avançados (IEAv), desenvolve métodos e algoritmos para transformar grandes volumes de dados aeroespaciais em informações úteis ao Comando e Controle. Combina fusão de dados de sensores, inteligência artificial e computação de alto desempenho para apoiar decisões em segurança e defesa.
Comando e Controle com fusão massiva de dados
A missão é demonstrar soluções com impacto operacional na FAB: agilizar a análise de dados, identificar alvos de interesse e apoiar o trabalho dos operadores. O desenvolvimento parte de demandas das unidades operacionais e avança da pesquisa aos protótipos e à aplicação.
Detecção de veículos em imagens aéreas
Desenvolvido junto ao Esquadrão Hórus, utiliza IA para detectar veículos em estradas vicinais e alertar o operador durante a análise de imagens aéreas. A apresentação de abril de 2026 registra o software e relata acurácia de 90% na avaliação apresentada.
Detecção de pistas na Amazônia Legal
Desenvolvido junto ao CCOI para identificar pistas de pouso na Amazônia com IA e processamento de alto desempenho. A apresentação de abril de 2026 relata redução da análise de três meses para três horas, mais de 300 novas pistas identificadas e acurácia de 92% na avaliação apresentada. A detecção em imagens de radar também integra a pesquisa.
Reconstrução de rumo a partir de radar
Solução desenvolvida no âmbito do Projeto C2 para análise comportamental e reconstrução de trajetórias, apoiando a compreensão de movimentos marítimos e aeroespaciais.
Assistência inteligente em ambiente controlado
Solução em desenvolvimento no âmbito do Projeto C2 para avaliar modelos de linguagem locais na classificação preliminar de tráfego e no apoio à decisão com dados sensíveis.
Análise inteligente de imagens de sensores
O Visualizador de Imagens de Sensores para Tratamento e Análise reúne recursos para processar imagens e apoiar a detecção de alvos. A evolução apresentada prevê uma interface acessível a usuários sem conhecimento de programação e a incorporação de inteligência artificial.
Assistente Inteligente de Reconhecimento de Alvos
Protótipo de assistente desenvolvido junto ao CCOA para apoiar a consulta ao Manual de Planejamento e Condução de Operações Aeroespaciais. A evolução prevista inclui modelos de linguagem multimodais para auxiliar a interpretação de imagens.
Inspeção de PAPI com Drone
Gabriel Dietzsch foi um dos inventores da solução que demonstrou a viabilidade de realizar inspeções de sistemas PAPI com drone, com potencial de gerar economias significativas. O algoritmo e o processo desenvolvidos foram registrados.
03 / PESQUISA
Linhas de investigação.
Uma agenda multidisciplinar conectando percepção computacional, contexto geográfico e o julgamento humano em sistemas críticos.
IA para vigilância aeroespacial
Classificação de tráfego, detecção de padrões e interpretação de cenários operacionais.
Inteligência geoespacial
Camadas contextuais, KDE, sensoriamento remoto e modelos espaciais de propensão.
Visão computacional
Detecção em imagens ópticas e SAR para pistas, veículos e embarcações.
Humano no circuito
Avaliação comportamental, explicabilidade e desenho responsável de apoio à decisão.
04 / PUBLICAÇÕES
Produção acadêmica.
Relação completa dos 22 trabalhos, com títulos vinculados aos respectivos registros ou às páginas oficiais dos eventos.
Preparação e harmonização de camadas raster multitemáticas para GeoAI na análise de voos suspeitos na Amazônia Brasileira
Gabriel Dietzsch, Jelton A. da Cunha · XXII Simpósio Internacional SELPER, Buenos Aires, Argentina, 2026.
Trabalho ID 132. Apresentação oral realizada por Jelton A. da Cunha.
Offline Multimodal Large Language Models for Decision Support in Air Operations
J. P. A. Dantas, J. A. Cunha, G. Dietzsch · 35th Congress of the International Council of the Aeronautical Sciences (ICAS 2026), Sydney, Australia · ICAS2026_0450 · DOI 10.71945/icas2026_0450
HARBOR: Heading Analysis and Reconstruction from Behavioral Observation and Radar
JPA Dantas, P Silva Filho, J Cunha, G Dietzsch · AIAA AVIATION 2026 Forum, 4783.
Beyond Accuracy: Performance and Behavioral Evaluation of Multimodal AI for Suspicious Aerial Traffic Monitoring
G Dietzsch, EH Shiguemori · The International FLAIRS Conference Proceedings.
Feasibility Assessment of Unmanned Aerial Systems for Precision Approach Path Indicator Inspections: a Cost-Effective and Sustainable Alternative
ASM Tostes, L Marini-Pereira, AO Moraes, LO Peixoto, G Dietzsch, CS Smidt, MG Lacerda, M Habermann · Journal of Aerospace Technology & Management 17, 1–24.
Replicating Human Perception of Proximity: Applying Neural Networks in the Monitoring of Suspicious Air Activities in Amazon
G Dietzsch, EH Shiguemori · The International FLAIRS Conference Proceedings.
Designing a Parallelogram Discrete Global Grid System for Terrestrial Cadastral Mapping
IN da Silva, EH Shiguemori, G Dietzsch, SP São José dos Campos · Proceedings of the Brazilian Symposium on GeoInformatics.
ITACaRT: An Equal-Area Parallelogram Discrete Global Grid System for Terrestrial Cadastral Mapping-Designed for Usability and Blockchain Integration
IN da Silva, G Dietzsch, EH Shiguemori · Revista Brasileira de Cartografia 77.
Characterization of MLP-Based DGGS Encoders for Data Cubes through Mean Correct Resolution (MCR) Analysis
IN Silva, G Dietzsch, TN Kuck, EH Shiguemori.
Uso de IA na Detecção em Tempo Real de Pequenos Alvos em Imagens Aéreas Obtidas por ARP
J Cunha, E Shiguemori, G Dietzsch · Anais do XXI Simpósio Brasileiro de Sensoriamento Remoto, Salvador, BA, Brasil, INPE.
Multistage Algorithm for Detecting Landing Strips in the Amazon Rainforest
GR Pardini, TN Kuck, EH Shiguemori, MROA Máximo, G Dietzsch, et al. · IEEE Geoscience and Remote Sensing Letters 21, 1-5.
Integrating AI for Air Traffic Surveillance: A Case Study Using Tabular and Graphical Data
G Dietzsch, EH Shiguemori · Anais do Simpósio Internacional SELPER: Além do Dossel - Tecnologias e aplicações.
Estimativa da Altura de Voo de um Vetor Aéreo por Meio de Reconhecimento de Padrões e Inteligência Artificial
G Dietzsch, EH Shiguemori, FC Nogueira, R Marinho · Anais do XX Simpósio Brasileiro de Sensoriamento Remoto 20.
Assessment of the Impacts of the 2023 Earthquake in Diyarbakir, Turkey with CBERS-4A Satellite Images
BG Miranda, FO Passos, G Dietzsch, LM Namikawa, DFM Gherardi, et al.
Um Estudo sobre a Utilização das Medidas Polarimétricas Entropia, Anisotropia e Ângulo Alfa para Classificação em Imagem SAR
DDC Honório, FC Nogueira, MG Lacerda, G Dietzsch, EH Shiguemori.
Rede Convolucional Aplicada na Detecção Automática de Pontos de Controle Geodésicos em Imagens Aéreas para Utilização em Ajustamento Fotogramétrico e de Ortomosaicos
F da Cruz Nogueira, EH Shiguemori, RM de Castro Ruy, G Dietzsch.
Verificação da Precisão Geométrica de um Ortofotomosaico Gerado a Partir de ARPs de Pequeno Porte Utilizando RTK
MG Lacerda, F da Cruz Nogueira, DR Roos, G Dietzsch.
Accuracy Evaluation of the Positioning of RPA by Image
SA de Lima, DR Roos, G Dietzsch, EH Shiguemori, HJH Kux.
Emprego de Dados LiDAR na Força Aérea Brasileira
G Dietzsch, RN Salles.
The State-of-the-Art of Aeronautical Cartography in Brazil
G Dietzsch, RAJR Peixoto · Revista Brasileira de Cartografia 5 (67/5).
Evaluation of aerial survey using ADS-80 camera with post-processing by using Precise Point Positioning and Kinematic Relative Positioning methods for the location Cuiabá: a case study
G Dietzsch, J Mendes, R Rigaud · Proceedings of the 27th International Cartographic Conference (ICC 2015), Rio de Janeiro, Brazil.
Simulação de Elevação do Nível do Mar na Praia do Leme-RJ
G Dietzsch · Universidade do Estado do Rio de Janeiro.
05 / MÍDIA
Trabalhos em destaque.
Matérias e reportagens sobre pesquisas, projetos e resultados desenvolvidos ao longo dos anos.
IEAv · set 2026
Pesquisadores do IEAv representam o Brasil e apresentam avanço em inteligência artificial para operações aéreas no ICAS 2026, na Austrália
Matéria institucional sobre a apresentação do trabalho “Offline Multimodal Large Language Models for Decision Support in Air Operations” e os avanços do Projeto C2 em inteligência artificial aplicada às operações aéreas.
IEAv · 23 jun 2026
Missões internacionais reforçam a inserção do DCTA/IEAv em fóruns de excelência em inteligência artificial e aviação
Matéria sobre a participação de pesquisadores da Divisão C4ISR e do Projeto C2 na FLAIRS 2026 e no AIAA AVIATION Forum 2026, com apresentação de trabalhos científicos, prospecção tecnológica e fortalecimento da cooperação internacional.
Defesa em Foco · 17 jun 2025
ADTECH avança com sistema PAPI para drones após contrato com a Força Aérea
Reportagem sobre a transferência à ADTECH da tecnologia desenvolvida para inspeção de sistemas PAPI com aeronaves remotamente pilotadas. A matéria destaca os ganhos de precisão, segurança, economia e sustentabilidade, além da contribuição do Major Engenheiro Gabriel Dietzsch para o desenvolvimento da solução.
AEROIN · 26 abr 2025
IEAv faz primeira transferência de tecnologia com software que inspeciona sistemas de navegação por drones
Matéria sobre o licenciamento da tecnologia de inspeção de sistemas PAPI com aeronaves remotamente pilotadas. O acordo marcou a primeira transferência oficial de tecnologia do IEAv, com redução de custos e emissões de carbono e fortalecimento da indústria nacional.
Aerovisão · nº 271 · 2022
páginas 46–49
páginas 46–49
Parceiros da inspeção de equipamentos que auxiliam na navegação aérea
Reportagem sobre o estudo conjunto da FAB para inspecionar sistemas PAPI com drones. A matéria apresenta os testes realizados pelo IEAv, os ganhos de tempo, custo e sustentabilidade e a participação do Major Engenheiro Gabriel Dietzsch no desenvolvimento da solução.
DefesaNet · 19 nov 2021
CSTM 2021 — Inspeção de PAPI usando Drone
Programação final da Conferência de Sistemas e Tecnologia Militar (CSTM 2021), que registrou a palestra “Inspeção de PAPI usando Drone”, apresentada pelo Major Engenheiro Gabriel Dietzsch, do IEAv.
06 / CONTATO
Pesquisa.
Pesquisa.
Cooperação.
Impacto.
Instituto de Estudos Avançados — IEAv/DCTA
São José dos Campos, SP · Brasil
Para colaborações acadêmicas e institucionais, utilize os canais oficiais do IEAv.